项目挑战
1. UWB场地坐标与机器人地图坐标不同。坐标原点、方向和安装偏移没有统一时,新增位置数据无法直接参与导航计算。 2. 多源数据更新时刻不同。机器人在移动中收到较早的位置观测,若不处理时间差,会把历史位置当作当前位置。 3. 金属货架与货物遮挡会影响测距。融合系统需要识别位置数据的连续性和有效性,避免把异常观测直接用于控制。
解决方案
应用背景
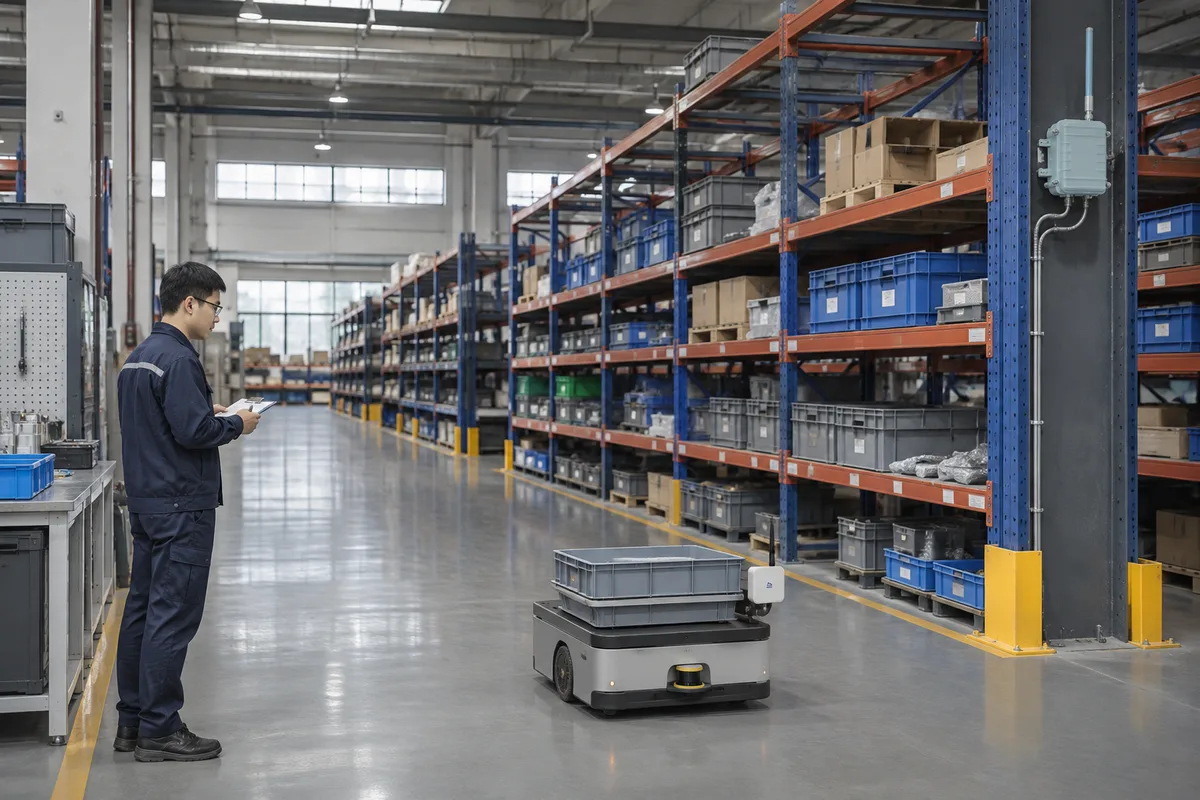
工厂与仓库中的自主移动机器人即AMR,需要在地图内持续判断自身位置,再由导航系统规划路线、执行运输任务。当货架排列相似、通道结构重复,或周边堆放方式发生变化时,机器人原有定位信息可能出现不一致。
现场处理往往需要人员到车旁核对位置、重新指定起点并恢复任务。客户希望保留现有底盘、导航软件和避障配置,通过增加独立的位置参考,改善这些特定区域的定位恢复过程。
浩如科技解决方案
浩如科技在需要补充定位的区域布置UWB基站,在机器人上安装标签,提供测距、坐标解算和数据输出。标签安装位置避开大面积金属遮挡,并记录其相对机器人参考点的偏移。
我们与客户导航团队共同标定场地坐标和导航地图之间的转换关系。UWB位置经坐标变换和安装偏移修正后,作为外部观测交给客户定位融合程序;原有导航系统继续负责路线规划、速度控制和障碍处理。
项目集成逻辑结合时间戳、连续轨迹与机器人运动状态检查位置观测。出现数据缺失或明显不一致时,融合程序降低其权重或暂不采用,并保留诊断记录。机器人经过环境变化区域后,工作人员能够对照不同来源的位置,查找定位恢复问题。
工作原理
1. 建立位置参考:标定基站坐标,测量标签到机器人参考点的安装偏移,并建立与导航地图的坐标对应关系。
2. 获取位置观测:UWB系统解算机器人标签位置,将坐标及时间信息送入客户的数据接入程序。
3. 融合多源信息:客户定位程序对齐UWB、里程计与原有传感信息的时间,结合有效性判断修正位置估计。
4. 恢复并执行任务:导航系统使用融合后的位置继续规划和行驶,同时记录位置变化与异常事件,便于回放分析。
方案优势
1. 保留客户已有导航架构,UWB提供独立位置参考,减少针对整套机器人系统的改动。
2. 把场地位置和机器人运动数据放到同一坐标与时间框架中,便于定位恢复及问题复现。
3. 按照重点区域布置和调试,针对重复结构及布局变化带来的问题形成可解释的处理流程。
最终效果
定位恢复过程中的人工介入次数减少50%。机器人利用额外位置参考核实所在区域,减少到车旁重新指定位置的操作。
布局调整后的定位联调工时减少40%。固定场地参考与轨迹记录帮助工程人员更快检查地图和位置关系。
位置异常事件复核耗时减少60%。不同来源的位置按统一时间回放,减少分散查日志和人工对齐记录的工作。