项目挑战
1. 饲料消耗使车辆载荷和重心持续变化,起步、转弯与停车需要兼顾满载和接近空载状态。 2. 通道可能存在湿滑、散落饲料和清洗水,车体结构、轮胎、电气防护与清洁维护需要共同评估。 3. 车辆移动与投喂动作需要明确衔接。跟随定位不能自行判断动物营养需求,也不能替代投喂机构的计量和启停控制。
解决方案
文章摘要
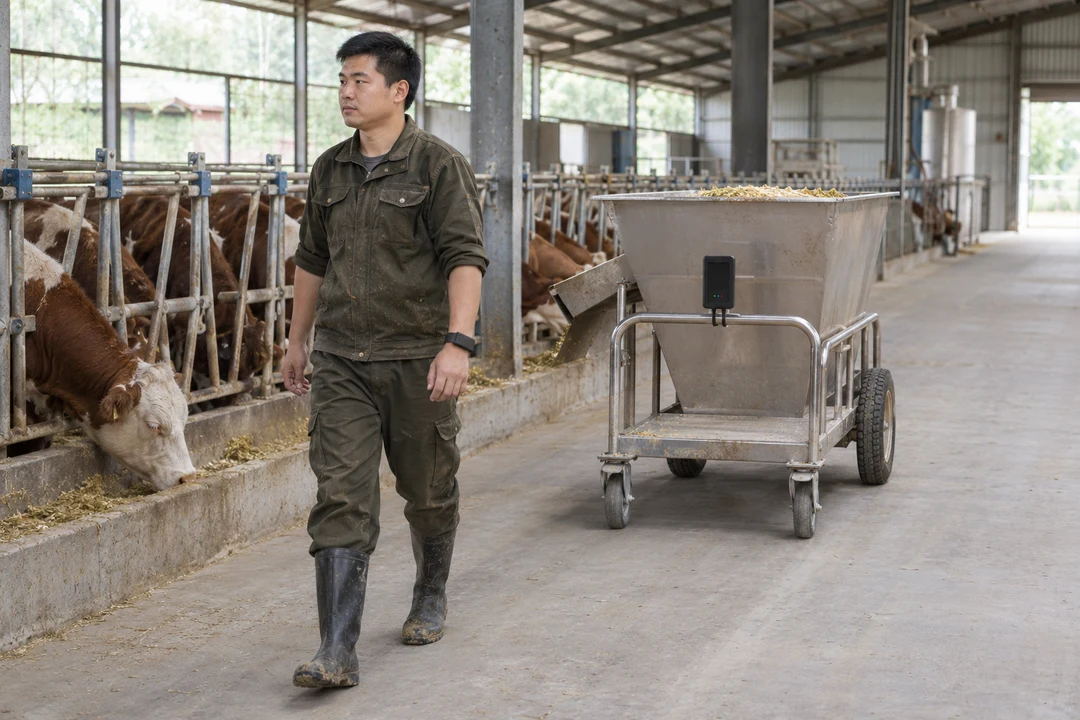
针对畜牧饲喂中人员一边投料、一边推移饲料车的问题,浩如科技将超宽带(UWB)自动跟随套件集成到客户饲喂作业车。车辆识别并跟随指定饲养员,在分隔的作业通道内移动和停车,配合客户原有料箱及投喂机构,使工作人员更方便地连续开展分区饲喂。
应用背景
在采用人工主导投喂的养殖场,饲养员需要沿饲喂通道逐段作业,观察料槽情况、控制投料,再把车辆推到下一位置。作业过程中频繁切换投喂与推车,增加了辅助操作。
客户已有饲料车、料箱或投喂机构,希望保留现有饲料管理方式,通过跟随改造让车辆按人的作业节奏移动。方案以工作人员为跟随目标,车辆在与动物活动区分隔的通道中运行。
项目挑战
1. 饲料消耗使车辆载荷和重心持续变化,起步、转弯与停车需要兼顾满载和接近空载状态。
2. 通道可能存在湿滑、散落饲料和清洗水,车体结构、轮胎、电气防护与清洁维护需要共同评估。
3. 车辆移动与投喂动作需要明确衔接。跟随定位不能自行判断动物营养需求,也不能替代投喂机构的计量和启停控制。
浩如科技解决方案
浩如科技基于客户饲喂车评估底盘、制动、载荷及电源,配置跟随模块、主控和匹配动力组件。车载基站避开金属料箱与人员取料位置,安装结构兼顾维护,电气防护和清洁方式按现场条件适配。
饲养员携带标签,车辆根据UWB相对距离和方向沿作业通道随行。工作人员到达投喂点后暂停车辆,操作客户既有投喂机构;准备转入下一段时,再恢复随行。料箱固定与取料顺序一并整理,减少临时转身和取车。
对于需要控制信号衔接的客户设备,项目适配接口将车辆移动或停稳状态交给投喂控制器,由客户机构负责出料计量与启停。障碍检测按配置执行停车,靠近门栏、转角和复杂地面时由工作人员接管。满载、部分载荷及空载分别调试速度、转向和停车。
工作原理
1. 准备车辆:检查料箱固定、通道和电量,绑定当前饲养员标签。
2. 识别并随行:UWB模块测量人员相对位置,主控调节车辆运动,使饲料车随作业人员移动。
3. 停靠投喂:工作人员暂停车辆,在停稳状态下操作投喂机构;需要时由适配接口传递车辆状态。
4. 继续作业:投喂结束后恢复跟随,遇障碍停车,特殊位置人工接管并按分区完成任务。
方案优势
1. 饲养员围绕投喂和观察组织工作,减少在投料与持续推车之间切换。
2. 保留客户料箱、计量及投喂机构,跟随能力按现有设备结构集成。
3. 按载荷变化和通道条件调试车辆,使随行过程适应实际饲喂节奏。
最终效果
饲喂过程中人工推车行进操作耗时减少60%。车辆承担通道随行,减少人员持续推移。
同等供料量下的转运撒漏量下降30%。料箱固定及平稳起停减少移动过程中洒出饲料的情况。
离开投喂点取回车辆的往返次数减少40%。车辆按人员节奏移动,减少留在上一作业段的情况。