项目挑战
一是搬运频繁。果筐装满后需要及时转运,采摘工在果株与地头之间反复往返,采摘时间被搬运打断。 二是弯腰负担重。果品采摘和装筐本身就需要频繁弯腰,再叠加搬运,劳动强度大。 三是作业面分散。果园和大棚的采摘路线随成熟进度变化,固定轨道和运输设备难以适配灵活的采摘路线。
解决方案
一、应用背景
果园和大棚的采摘作业中,采摘工在果树或田垄间移动,将采摘的果品放入果筐,再搬运到地头的运输车或分拣点。果筐装满后需要人工搬运或推车转运,采摘工在果株与地头之间反复往返,弯腰搬运频次高,体力和时间大量消耗在搬运上。
二、项目挑战
一是搬运频繁。果筐装满后需要及时转运,采摘工在果株与地头之间反复往返,采摘时间被搬运打断。
二是弯腰负担重。果品采摘和装筐本身就需要频繁弯腰,再叠加搬运,劳动强度大。
三是作业面分散。果园和大棚的采摘路线随成熟进度变化,固定轨道和运输设备难以适配灵活的采摘路线。
三、浩如科技解决方案
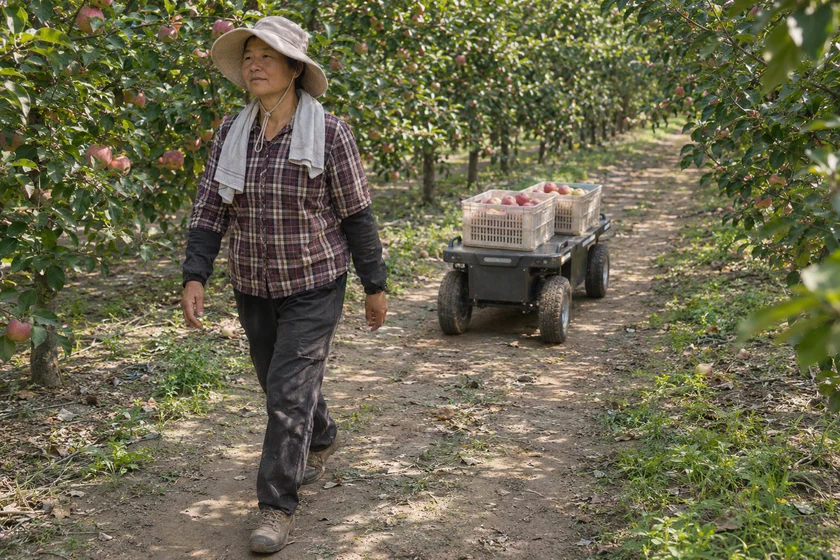
浩如科技将UWB 自动跟随套件集成到客户自有的采摘运输车上,采摘工佩戴手环标签,运输车通过 UWB 测距测角识别采摘工位置并自动跟随,跟随距离 1 至 15 米可调。运输车随采摘工沿果株和田垄移动,采摘工随摘随放,果筐装满后由运输车运至地头,无需人工搬运。车辆配备超声波传感器,在靠近果树、田垄或人员时自动停车。
四、工作原理
采摘工佩戴的手环标签与安装在运输车上的UWB 基站持续通信,基站测量采摘工与车辆之间的距离和角度,跟随主控根据这些数据控制电机,使车辆沿采摘路线直行、转向或停止。采摘工停下采摘时,车辆在设定距离外停车等待;采摘工移动时,车辆恢复跟随。超声波传感器检测到近距离障碍时,车辆自动停障。
五、方案优势
一是随摘随走。车辆随采摘工移动,果品就近装筐,减少果株与地头之间的往返。
二是降低劳动强度。采摘工无需搬运果筐,减少弯腰和负重,把体力留给采摘。
三是柔性适配。车辆随采摘路线动态移动,无需固定轨道,适应果园和大棚多变的采摘节奏。
六、最终效果
采摘工在果株与地头之间的往返次数减少50%,果品随摘随装、就近转运。
单日有效采摘时间增加30%,搬运时间转化为采摘时间。
采摘工的弯腰和负重搬运频次减少45%,降低劳动强度。