项目挑战
1. 跟随距离必须适应软管长度与弯曲空间。距离过大会拉紧软管,距离过近则可能影响人员转身和吸头操作。 2. 地面软管和电源线可能进入车轮活动范围。障碍传感不能默认可靠识别细线缆,必须从布置和操作上管理。 3. 吸尘机身装满后重量变化,底座改装需要兼顾重心、振动、轮组和原有维护操作。
解决方案
应用背景
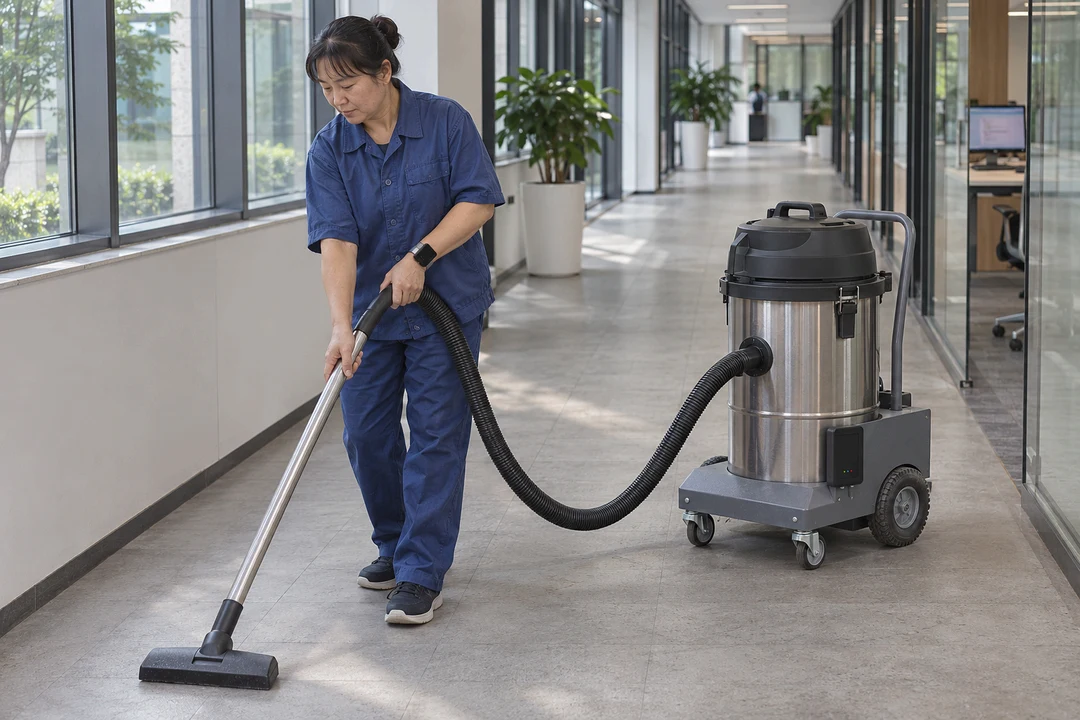
保洁人员使用桶式或带软管的商用吸尘设备时,一只手控制吸头,另一只手经常需要整理软管或拉动机身。机身留在原地过久,软管容易被拉紧;转入另一条通道时,又需要回头搬动设备。
客户已经拥有吸尘主机、软管、吸头及供电配置,希望在保留清洁功能的基础上改造移动底座。方案围绕人员主导的吸尘过程增加随行能力,让机身位置与工作人员的移动节奏更一致。
项目挑战
1. 跟随距离必须适应软管长度与弯曲空间。距离过大会拉紧软管,距离过近则可能影响人员转身和吸头操作。
2. 地面软管和电源线可能进入车轮活动范围。障碍传感不能默认可靠识别细线缆,必须从布置和操作上管理。
3. 吸尘机身装满后重量变化,底座改装需要兼顾重心、振动、轮组和原有维护操作。
浩如科技解决方案
浩如科技对客户吸尘设备的底座进行电动化与跟随改造,配置UWB模块、跟随主控和匹配的动力组件。吸尘主机、软管与吸头继续由客户设备承担清洁功能,我们重点处理机身移动、转向及停车控制。
工作人员携带标签,系统测量人与设备的相对距离和方向。跟随距离根据软管有效长度、操作半径和现场通道调试,并保留人工暂停;人员转身、清理角落或整理软管时,可以让机身等待,避免设备持续接近。
软管按车体结构设置固定及导向位置,避免松弛部分落入轮组。对于有线机型,电源线通过客户卷线或人工管理流程布置。方案配置检测到障碍后停车的逻辑,狭窄区域及跨越线缆时由人员接管,并在空载与集尘负载下检查运动表现。
工作原理
1. 准备作业:固定机身和软管导向,检查供电线路,关联保洁人员标签。
2. 测量相对位置:UWB模块输出人员距离与方向,主控结合设定距离调整底座运动。
3. 配合吸尘:人员操作吸头,机身在合适距离随行;需要精细操作时暂停跟随并等待。
4. 处理转场:遇到检测范围内的障碍后停车,软管、电源线及特殊通道由人员确认和接管。
方案优势
1. 清洁仍由工作人员控制,新增跟随能力直接减少机身拖移和回头摆位。
2. 保留客户主机和清洁附件,通过移动底座改造适配已有设备形态。
3. 跟随距离、暂停方式与软管布置一起调试,使移动控制适合实际清洁操作。
最终效果
人工拖移吸尘机身次数减少70%。底座根据人员位置移动,减少清洁过程中回头拉机身。
因软管牵拉而中断作业的次数减少50%。机身与人员保持适配距离,并通过导向布置减少突然拉紧。
单个区域清洁任务总耗时减少20%。辅助搬移与中断减少后,工作人员能够更连续地完成吸尘。