项目挑战
1. UWB标签安装在机身或支架上,与镜头参考点存在偏移。摄影机转动后,固定偏移需要结合姿态转换,才能解释镜头位置。 2. 位置、朝向与镜头信息相互关联但来源不同。单个UWB标签提供的位置不能直接替代完整摄影机姿态和镜头标定。 3. 渲染画面与外部测量对时间敏感。不同数据源必须校准时钟关系并标识数据年龄,避免历史位置被用于当前画面。
解决方案
应用背景
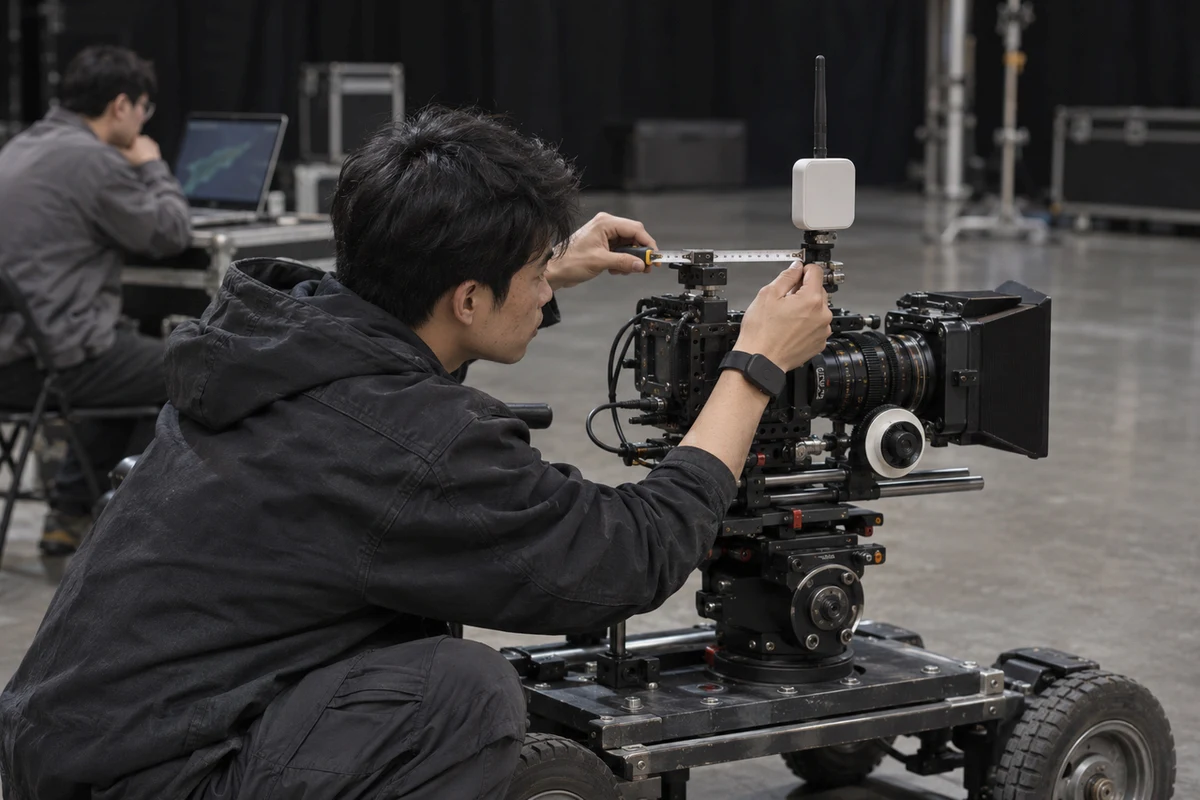
虚拟制片需要根据真实摄影机的移动调整虚拟场景视角。摄影机沿滑轨、移动平台或手持路径变化时,制作系统需要持续获取其空间位置,同时使用朝向、镜头焦距等信息匹配画面。
客户已经拥有摄影机、追踪设备与渲染平台。现场人员希望增加独立的位置参考,在部分追踪信息被遮挡或机位重新布置时,更快检查空间坐标是否一致,并保留能够按镜次回查的移动记录。
项目挑战
1. UWB标签安装在机身或支架上,与镜头参考点存在偏移。摄影机转动后,固定偏移需要结合姿态转换,才能解释镜头位置。
2. 位置、朝向与镜头信息相互关联但来源不同。单个UWB标签提供的位置不能直接替代完整摄影机姿态和镜头标定。
3. 渲染画面与外部测量对时间敏感。不同数据源必须校准时钟关系并标识数据年龄,避免历史位置被用于当前画面。
浩如科技解决方案
浩如科技在限定拍摄区域布置UWB基站,标定摄影棚空间坐标,在摄影机或支架的合适位置安装标签。我们提供位置解算、轨迹记录和数据输出,并结合现场灯架、显示屏及大型设备遮挡检查节点布局。
客户追踪接入程序将UWB坐标转换到虚拟场景坐标,结合摄影机原有姿态信息补偿标签到镜头参考点的偏移。原有追踪系统继续提供旋转姿态,镜头系统提供焦距等参数;UWB作为位置观测参与融合和一致性检查。
项目接口按客户制作链路对齐时间,将位置、原有追踪数据与镜次标识关联。观测延迟、缺失或不一致时,由融合程序按数据状态选择使用或降权。制作人员能够在回放中检查机位跳变发生在哪个时段,缩小现场排查范围。
工作原理
1. 校准空间:建立摄影棚与虚拟场景的坐标对应关系,并记录标签到镜头参考点的安装关系。
2. 获取观测:UWB系统输出标签空间位置与时间信息,原有系统同步提供姿态和镜头数据。
3. 转换与融合:客户程序完成坐标、偏移和时间处理,将有效位置观测用于辅助追踪与一致性核对。
4. 关联镜次:制作平台按镜次保存轨迹和数据状态,支持机位切换后的核实及异常片段回查。
方案优势
1. 在现有摄影机追踪链路中增加不同来源的位置参考,便于识别坐标不一致与局部追踪中断。
2. 区分位置、姿态和镜头参数,沿用客户既有设备能力,避免改动整个制作系统。
3. 镜次与空间记录关联,现场工程和后期人员能够围绕同一时段沟通问题。
最终效果
摄影机空间数据整理耗时减少50%。位置与镜次关联保存,减少人工归类轨迹文件。
位置追踪异常排查耗时减少60%。不同来源的数据按时间对照,帮助团队查找异常出现的环节。
机位切换后位置映射配置耗时减少40%。沿用已标定的场地坐标和安装关系,减少重复设置。