项目挑战
1. 导航到达区域与对接入口之间存在衔接。机器人知道大致到达,却未必掌握相对站点的明确距离和方向。 2. 单点距离不能描述完整车身姿态。接近位置、车头朝向和最终接口对齐需要分别处理。 3. 充电或装卸必须有独立到位确认。定位数据不能替代触点检测、机械限位及工位状态反馈。
解决方案
应用背景
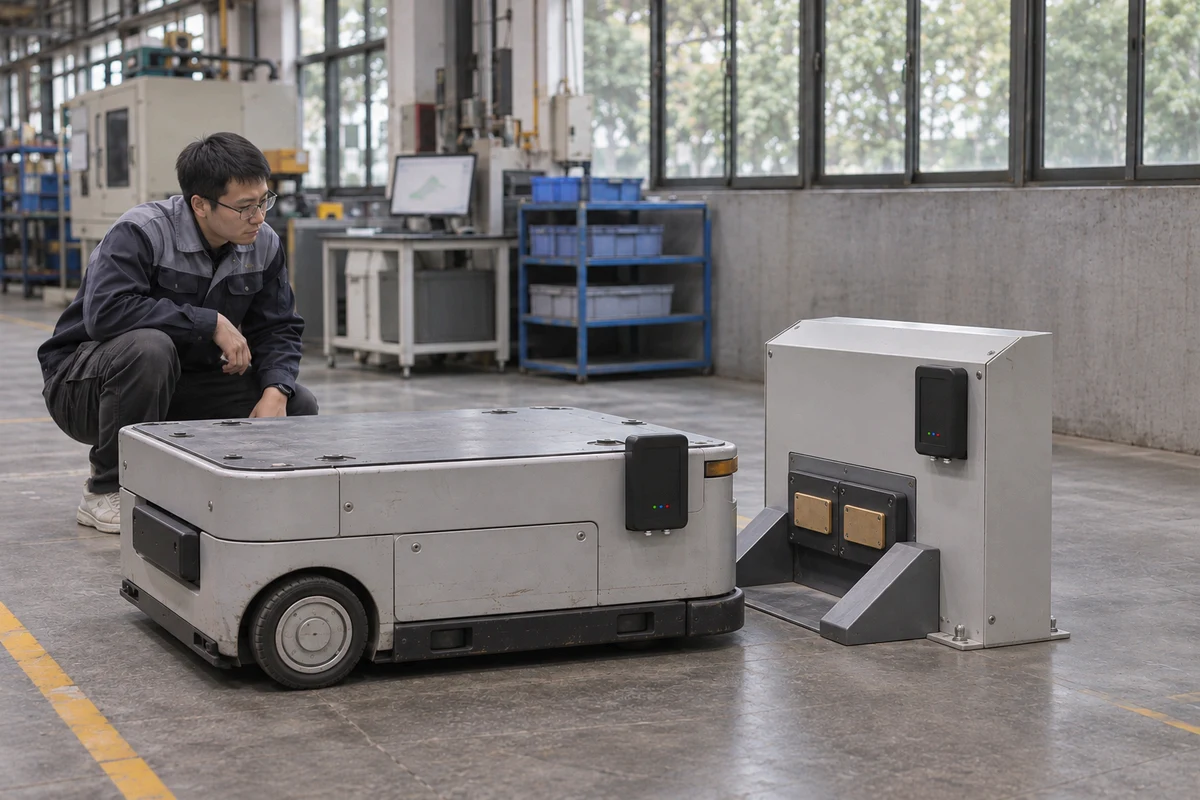
机器人完成运输或电量下降后,需要进入充电工位,或靠近装卸站完成物料交接。导航系统把车送到站点附近后,仍需识别目标方位、调整车身并确认是否具备接触或装卸条件。
在工位周边结构相似、目标局部被遮挡,或停靠起点存在偏差时,机器人可能反复搜索和修正。客户已有底盘、导航和工位设备,希望增加独立的接近参考,减少人工推移、摆正和重新发起对接。
项目挑战
1. 导航到达区域与对接入口之间存在衔接。机器人知道大致到达,却未必掌握相对站点的明确距离和方向。
2. 单点距离不能描述完整车身姿态。接近位置、车头朝向和最终接口对齐需要分别处理。
3. 充电或装卸必须有独立到位确认。定位数据不能替代触点检测、机械限位及工位状态反馈。
浩如科技解决方案
浩如科技根据站点布局,在机器人与作业站之间配置UWB测距测角节点,标定测量参考点与实际对接入口的关系。我们输出相对距离和方向,由客户控制程序结合机器人朝向判断接近路径,减少站点周围无效搜索。
接近过程采用分阶段控制。机器人先利用UWB观测调整到适合进入工位的区域,再由客户已有视觉、近距离传感或机械导向完成精细对位。车身朝向由客户原有定位和姿态信息提供,UWB单点观测不承担完整姿态解算。
工位控制系统确认到位及设备准备状态后,才进入充电或装卸流程。项目接口把接近、调整、到位和退出状态分别记录,发生中断时能够判断问题来自位置观测、车身调整还是工位反馈,便于现场排查。
工作原理
1. 建立站点关系:标定UWB测量参考与工位入口的相对位置,将站点标识与机器人任务关联。
2. 辅助接近:测量相对距离和方向,客户控制程序结合机器人朝向修正接近路径。
3. 完成精细对位:进入指定区域后,交由客户近距离传感、姿态信息和机械导向协同调整。
4. 确认并作业:根据独立到位信号及工位状态启动充电或装卸,记录全过程并按任务退出。
方案优势
1. 明确区分接近引导、精细对位和到位确认,使各类传感与控制环节各负其责。
2. 在保留现有导航和工位设备的基础上增加相对位置参考,便于适配不同类型的充电及装卸站。
3. 分阶段记录对接过程,工程人员能够识别中断环节,减少整段流程反复试跑。
最终效果
对接过程中人工摆正次数减少60%。相对位置参考帮助机器人进入正确的接近区域,减少偏离入口后的人工调整。
站点接近阶段搜索与调整时间减少40%。距离和方向信息减少无明确目标的反复搜索。
对接中断原因排查耗时减少50%。阶段记录把位置、车身调整和工位反馈问题分开定位。